Terugloop ontstaat wanneer een externe kracht of een bewegende massa een lineaire aandrijving terug aandrijft. De beweging komt dan niet vanuit de motor, maar vanuit de belasting zelf. Vooral bij verticale assen en efficiënte kogelomloopspindels komt dit regelmatig voor. De massa kan onder invloed van de zwaartekracht beweging veroorzaken zodra het aandrijfkoppel wegvalt. Maar welke factoren bepalen backdriving en hoe houdt u er rekening mee in het ontwerp? Wij leggen het u graag uit in onderstaand artikel.
Wat is terugloop (backdriving)?
Bij terugloop (backdriving) wordt een lineaire aandrijving door de belasting terug aangedreven. Een externe axiale kracht brengt bijvoorbeeld de moer van een spindel in beweging. Die lineaire beweging veroorzaakt vervolgens rotatie van de spindel of motoras. De normale krachtrichting door de aandrijfketen wordt daarmee omgekeerd.
Een bekend voorbeeld is een verticale as met een kogelomloopspindel. Wanneer het motorkoppel wegvalt, oefent de massa op de slede nog steeds een neerwaartse kracht uit. Door het hoge rendement en de relatief lage interne wrijving van een kogelomloopspindel kan die kracht voldoende zijn om terugloop te veroorzaken.
De gevoeligheid voor backdriving is daarom niet uitsluitend een eigenschap van de spindel. De volledige combinatie van aandrijving, belasting, overbrenging, constructie en bewegingsrichting bepaalt hoe het systeem reageert.
Backdriving en backlash
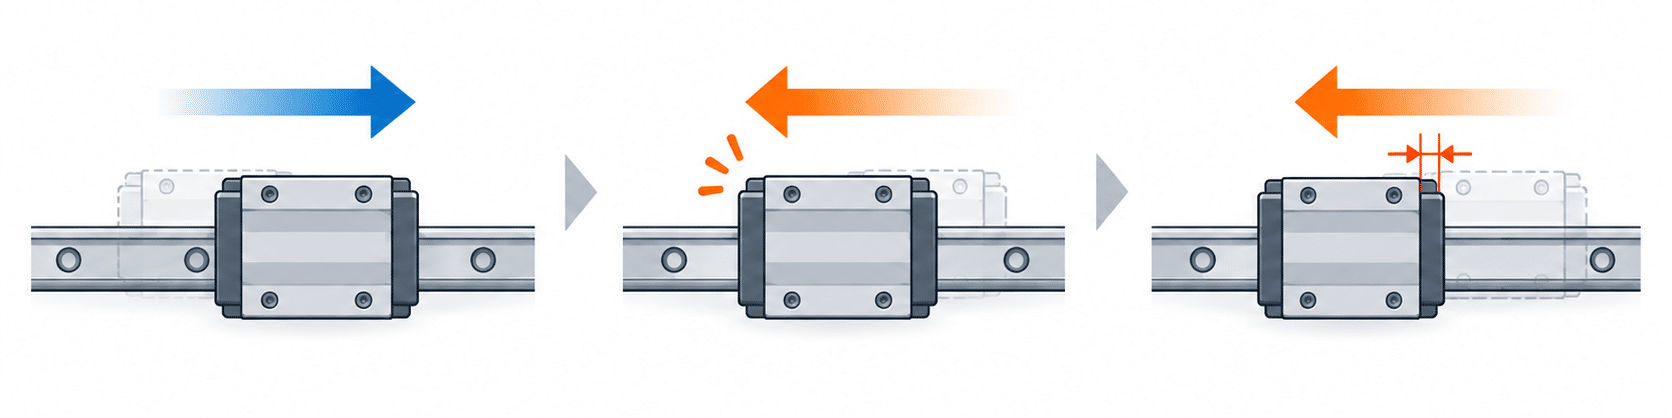
De termen backdriving en backlash worden regelmatig in dezelfde context gebruikt. Toch beschrijven ze verschillende verschijnselen. Backlash is speling die zichtbaar wordt bij een verandering van bewegingsrichting. De motor kan bijvoorbeeld al een stukje terugdraaien terwijl de slede nog stilstaat. Eerst moet de aanwezige mechanische speling worden opgenomen. Pas daarna volgt de daadwerkelijke verplaatsing van de slede.
Die speling kan op verschillende plaatsen ontstaan. Denk aan de spindel-moercombinatie, tandwielen, riemaandrijvingen, koppelingen of lineaire geleidingen. Ook slijtage, verkeerde voorspanning en een onjuiste uitlijning kunnen het bewegingsgedrag beïnvloeden.
Niet iedere vertraging bij een richtingswissel is overigens echte mechanische speling. Een flexibele koppeling, riem of constructie kan eerst elastisch vervormen voordat de beweging aan de uitgang zichtbaar wordt.
Backdriving draait dus om iets anders. Daarbij wordt de aandrijving door de belasting zelf teruggedreven. Een voorgespannen kogelomloopspindel kan axiale speling beperken, maar daarmee is niet automatisch voorkomen dat een externe kracht de aandrijving in beweging brengt.
Een beperkte hoeveelheid backlash hoeft ook niet altijd een probleem te zijn. Wanneer positioneernauwkeurigheid minder zwaar weegt en de beweging hoofdzakelijk in één richting plaatsvindt, kan een voorspelbare hoeveelheid speling acceptabel zijn. Bij toepassingen met veel richtingswisselingen en hoge positioneringseisen wordt diezelfde speling veel relevanter.
Welke factoren bepalen de gevoeligheid voor terugloop?
Of een aandrijving daadwerkelijk wordt teruggedreven, hangt af van meerdere technische eigenschappen.
- Overbrengingsverhouding. Een hogere mechanische reductie maakt backdriving doorgaans moeilijker.
- Spoed van de spindel. Een grove spoed is doorgaans gevoeliger voor terug aandrijven dan een fijnere spoed.
- Rendement van de aandrijving. Een efficiënte kogelomloopspindel heeft relatief weinig verliezen. Daardoor kan een externe last de aandrijving gemakkelijker in beweging brengen.
- Externe kracht en massa. Hoe groter de axiale kracht of massa, hoe groter de kracht die beschikbaar is om weerstand in de aandrijving te overwinnen.
- Oriëntatie van de as. Bij een verticale as werkt de zwaartekracht rechtstreeks op de bewegende massa.
- Dynamiek en conditie. Versnelling, opgeslagen energie, elasticiteit, slijtage en veranderende wrijving beïnvloeden het gedrag gedurende de levensduur.
Wrijving vraagt hierbij om nuance. Meer wrijving kan terugloop tegengaan, maar die weerstand is niet altijd constant. Smering, temperatuur, slijtage en de toestand van componenten kunnen het gedrag veranderen.
Daarom is wrijving op zichzelf geen betrouwbare methode om een zwaar belaste of verticale as op zijn plaats te houden.
Verticale en horizontale terugloop
Bij een verticale as blijft de zwaartekracht aanwezig, ook wanneer de motor geen koppel meer levert. Een last kan daardoor na uitschakelen, spanningsverlies of een storing de aandrijving terug aandrijven. De slede kan dan naar beneden bewegen terwijl de spindel door de last wordt aangedreven.
Dat betekent niet dat iedere verticale spindelas automatisch wegzakt. Het werkelijke gedrag wordt bepaald door onder meer de massa, spindelspoed, overbrengingsverhouding, interne weerstand en aanwezige houdvoorzieningen. Juist die combinatie maakt het belangrijk om niet op één eigenschap van een component af te gaan. Bij een as waarop terugloop tot ongewenste beweging kan leiden, kan een motorrem, mechanische vergrendeling of andere houdvoorziening nodig zijn.
Backdriving gaat daarbij niet alleen over een stilstaande last. Een bewegende massa bevat kinetische energie. Wanneer een aandrijving wordt uitgeschakeld of plotseling stopt, kan die energie nog beweging veroorzaken. Elastische onderdelen voegen daar een tweede effect aan toe. Koppelingen, riemen en constructiedelen kunnen onder belasting vervormen en energie opslaan. Wanneer de belasting verandert, kan die energie later weer vrijkomen.
Dat maakt het gedrag van een aandrijfsysteem soms minder eenvoudig dan alleen de vraag of een spindel wel of niet kan worden teruggedreven.
Wat zijn de gevolgen van ongewenste terugloop?
Onbedoelde terugloop kan betekenen dat een as zijn positie verliest zodra de motor niet langer actief wordt aangestuurd. Bij een verticale belasting kan de slede wegzakken. Afhankelijk van de machine kan dat leiden tot botsingen, beschadiging van product of gereedschap of een ongewenste beweging tijdens onderhoud.
Ook de dynamische gevolgen verdienen aandacht. Wanneer speling aanwezig is en plotseling wordt opgenomen, kunnen klapperingen, trillingen en schokbelastingen optreden. Die verschijnselen horen technisch vooral bij backlash, maar kunnen samen met backdriving het gedrag van de complete as beïnvloeden. Bij servo-assen kan daarnaast een verschil ontstaan tussen wat de besturing verwacht en wat mechanisch werkelijk gebeurt. De motor kan bijvoorbeeld al reageren terwijl de uitgang nog niet beweegt. Vooral bij nauwkeurige positionering is daarom het verschil tussen motorpositie en werkelijke positie relevant.
Wanneer onverwachte beweging gevolgen kan hebben voor personen, moet de complete veiligheidsfunctie afzonderlijk worden beoordeeld. Alleen de normale motorregeling is dan niet vanzelfsprekend voldoende.
Hoe kunt u backdriving beperken?
Backdriving kunt u het meest beperken door de aandrijving goed af te stemmen op de belasting. Vooral de spindelspoed, overbrengingsverhouding en massa van de bewegende delen hebben invloed op de gevoeligheid voor terugloop. Bij verticale assen verdient dit extra aandacht. Een motorrem of andere houdvoorziening kan nodig zijn om te voorkomen dat de last na uitschakeling of spanningsverlies ongewenst in beweging komt.
Welke oplossing het meest geschikt is, hangt af van de volledige aandrijfconfiguratie. LM Systems kan u adviseren over de juiste kogelomloopspindel en bijpassende componenten voor uw lineaire toepassing. Neem hiervoor contact met ons op.